DESIGN III / IV / PROJECT NOTES
外付け型パーキングレーダー
このページの内容
目標:自動車関連のIoTデバイス
外付け型パーキングレーダー(Prototype)
紹介動画
機能説明:
QRコードを読み取ることで、デバイスに素早く接続することができます。
操作画面では、システムのオン/オフを切り替えるほか、車幅の選択も可能です。
選択された車幅の値は、距離に応じたカラー表示(警告色)に影響を与えます。
デバイスにWi-Fi接続している端末が存在しない場合、システムは自動的に待機モードに移行します。
※注1:カラー表示のアルゴリズムでは、左右のセンサーは「車幅 ÷ 2」に基づき、距離が一定値以下になると色が変化して警告します。
中央センサーは、起動後の最初の計測値を基準として、距離の変化に応じて警告表示を行います。
操作画面では、システムのオン/オフを切り替えるほか、車幅の選択も可能です。
選択された車幅の値は、距離に応じたカラー表示(警告色)に影響を与えます。
デバイスにWi-Fi接続している端末が存在しない場合、システムは自動的に待機モードに移行します。
WHAT –
これはIoT技術を活用して実現した外付け型バックレーダーシステムです。
磁石による取り付け方式により、車体を傷つけることなく、一時的かつ迅速にレーダーシステムを追加できます。
本体には3つの超音波距離センサーと1つのカメラを搭載しており、距離情報と映像の両方を同時に取得・送信可能です。
磁石による取り付け方式により、車体を傷つけることなく、一時的かつ迅速にレーダーシステムを追加できます。
本体には3つの超音波距離センサーと1つのカメラを搭載しており、距離情報と映像の両方を同時に取得・送信可能です。
HOW –
スマートフォンで2つのQRコードをそれぞれ読み取ることで、デバイスに接続できます。
接続後はスマートフォンのブラウザで専用ページにアクセスし、情報の確認やシステムの操作が可能です。
接続後はスマートフォンのブラウザで専用ページにアクセスし、情報の確認やシステムの操作が可能です。
WHY –
日本国内においては、2023年以降に製造された車両は原則バックレーダーシステムを搭載していますが、
中古車、個性派車両、レンタカーなどには未搭載のものが依然として多く見られます。
この外付けレーダーは、車両を傷つけることなく簡単に取り付けられるため、 「一時的な装着」や「非破壊での追加」を求めるニーズに応えることができます。
また、世界的に見れば、発展途上国では都市化による人口集中が進み、公共交通の整備が不十分な中で、 駐車スペースの不足・混雑が問題となるケースが多くあります。
このシステムは、設置と使用が非常に簡単であり、そうした環境における駐車支援ツールとしての有効性も期待できます。
この外付けレーダーは、車両を傷つけることなく簡単に取り付けられるため、 「一時的な装着」や「非破壊での追加」を求めるニーズに応えることができます。
また、世界的に見れば、発展途上国では都市化による人口集中が進み、公共交通の整備が不十分な中で、 駐車スペースの不足・混雑が問題となるケースが多くあります。
このシステムは、設置と使用が非常に簡単であり、そうした環境における駐車支援ツールとしての有効性も期待できます。
WHAT'S NEXT –
今後は、センサーの精度向上およびカメラ機能の正常動作を目指します。
内部の空間配置を見直すことで、装置全体のサイズは50%以上の小型化が可能です。
また、接続をより簡単・効率的にするためのスマートフォンアプリの開発も予定しています。
さらに、太陽光充電などの追加機能を導入することで、より便利で完成度の高い製品を目指します。
内部の空間配置を見直すことで、装置全体のサイズは50%以上の小型化が可能です。
また、接続をより簡単・効率的にするためのスマートフォンアプリの開発も予定しています。
さらに、太陽光充電などの追加機能を導入することで、より便利で完成度の高い製品を目指します。
最終更新(2025年6月14日〜2025年7月13日)
プロトタイプの製作を完了
外付け型パーキングレーダー(最初構想)
説明
磁石などを利用して非破壊的に取り付け可能な、小型・高集積のバックレーダーを開発。
IoT技術を用いて有線接続を廃し、レーダー情報を無線で運転者に伝達することで、バックレーダーが装備されていない車両にも簡単にシステムを追加できる。
IoT技術を用いて有線接続を廃し、レーダー情報を無線で運転者に伝達することで、バックレーダーが装備されていない車両にも簡単にシステムを追加できる。
ビジネスモデルとターゲット層:
本製品は取り付け方法の違いによって2タイプに分類される。
タイプ1:一時的装着型
磁石とクリップでナンバープレートに一時的に装着。
主に個人向けで、特に駐車が苦手なドライバーを対象とする。
料金モデルは、本体価格とアプリのサブスクリプション課金。
タイプ2:半永久装着型
装置をナンバープレートブラケットとして設計し、車体を傷つけずに取り付けられるようにした。
広い設置面積を活かし、バックカメラや太陽光充電機能を追加。
ターゲットはレンタカー会社。コストを抑えながら車両機能を強化できる。
オプション機能として顧客に課金することも可能。
主に個人向けで、特に駐車が苦手なドライバーを対象とする。
料金モデルは、本体価格とアプリのサブスクリプション課金。
広い設置面積を活かし、バックカメラや太陽光充電機能を追加。
ターゲットはレンタカー会社。コストを抑えながら車両機能を強化できる。
オプション機能として顧客に課金することも可能。
技術的構成と更新履歴:
基本構想:
磁石でナンバープレートに固定し、位置情報を測定。
Wi-FiまたはBluetoothを用いてスマートフォンに送信し、スマートフォンで位置情報を表示。
Wi-FiまたはBluetoothを用いてスマートフォンに送信し、スマートフォンで位置情報を表示。
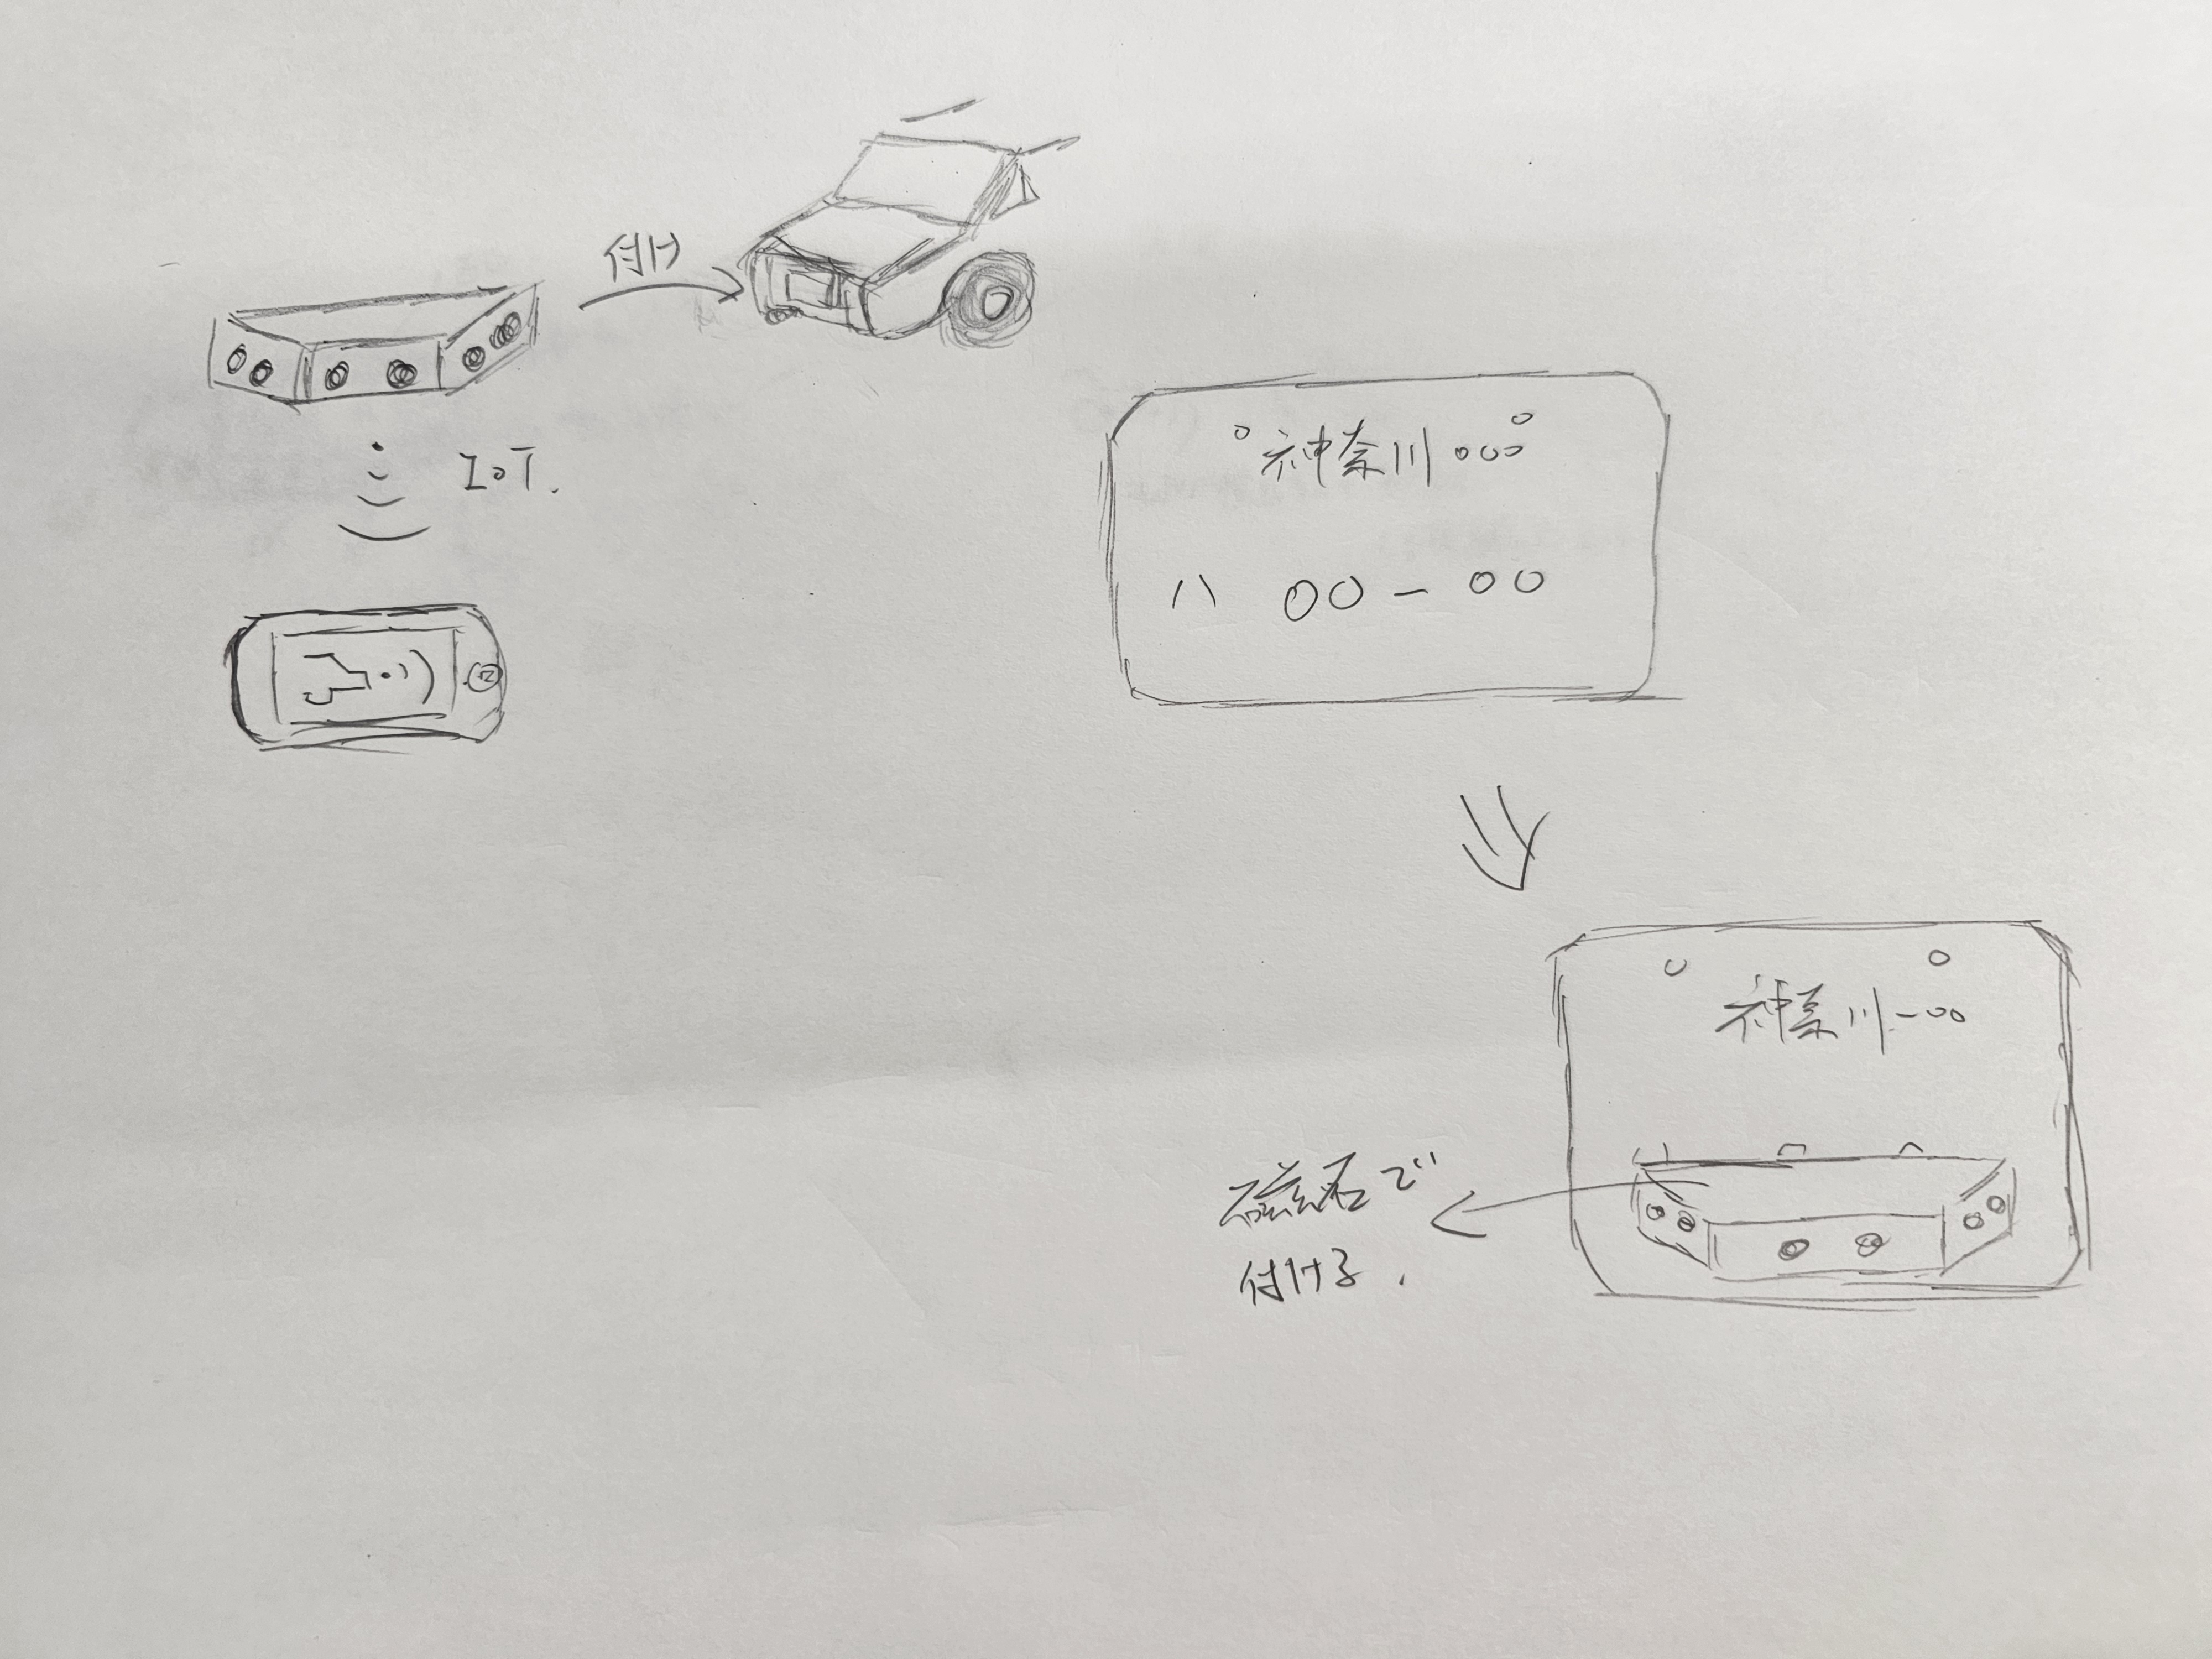
ESP32×1、HC-SR04×2、電池ボックス、昇圧モジュール
UNO R3と比較して、通信機能(Wi-Fi・Bluetooth)を内蔵するESP32は小型かつ通信手段が充実しているため、ESP32を採用。
距離センサーは一般車両と同様の超音波センサーを採用。
ただし、センサーが至近距離での使用は精度低下の恐れがあるため、2つのセンサーは約100msの間隔でポーリング動作。
距離センサーは一般車両と同様の超音波センサーを採用。
ただし、センサーが至近距離での使用は精度低下の恐れがあるため、2つのセンサーは約100msの間隔でポーリング動作。
駐車時の障害物は水平面に限らず、Z軸方向にも存在するため、追加のセンサーで汎用性と安全性を確保する必要がある。
また、乾電池からリチウム電池へ変更することで再利用可能にしたい。
また、乾電池からリチウム電池へ変更することで再利用可能にしたい。
更新1(2025-05-19)
Z軸認識用センサーの追加、電源をリチウム電池化
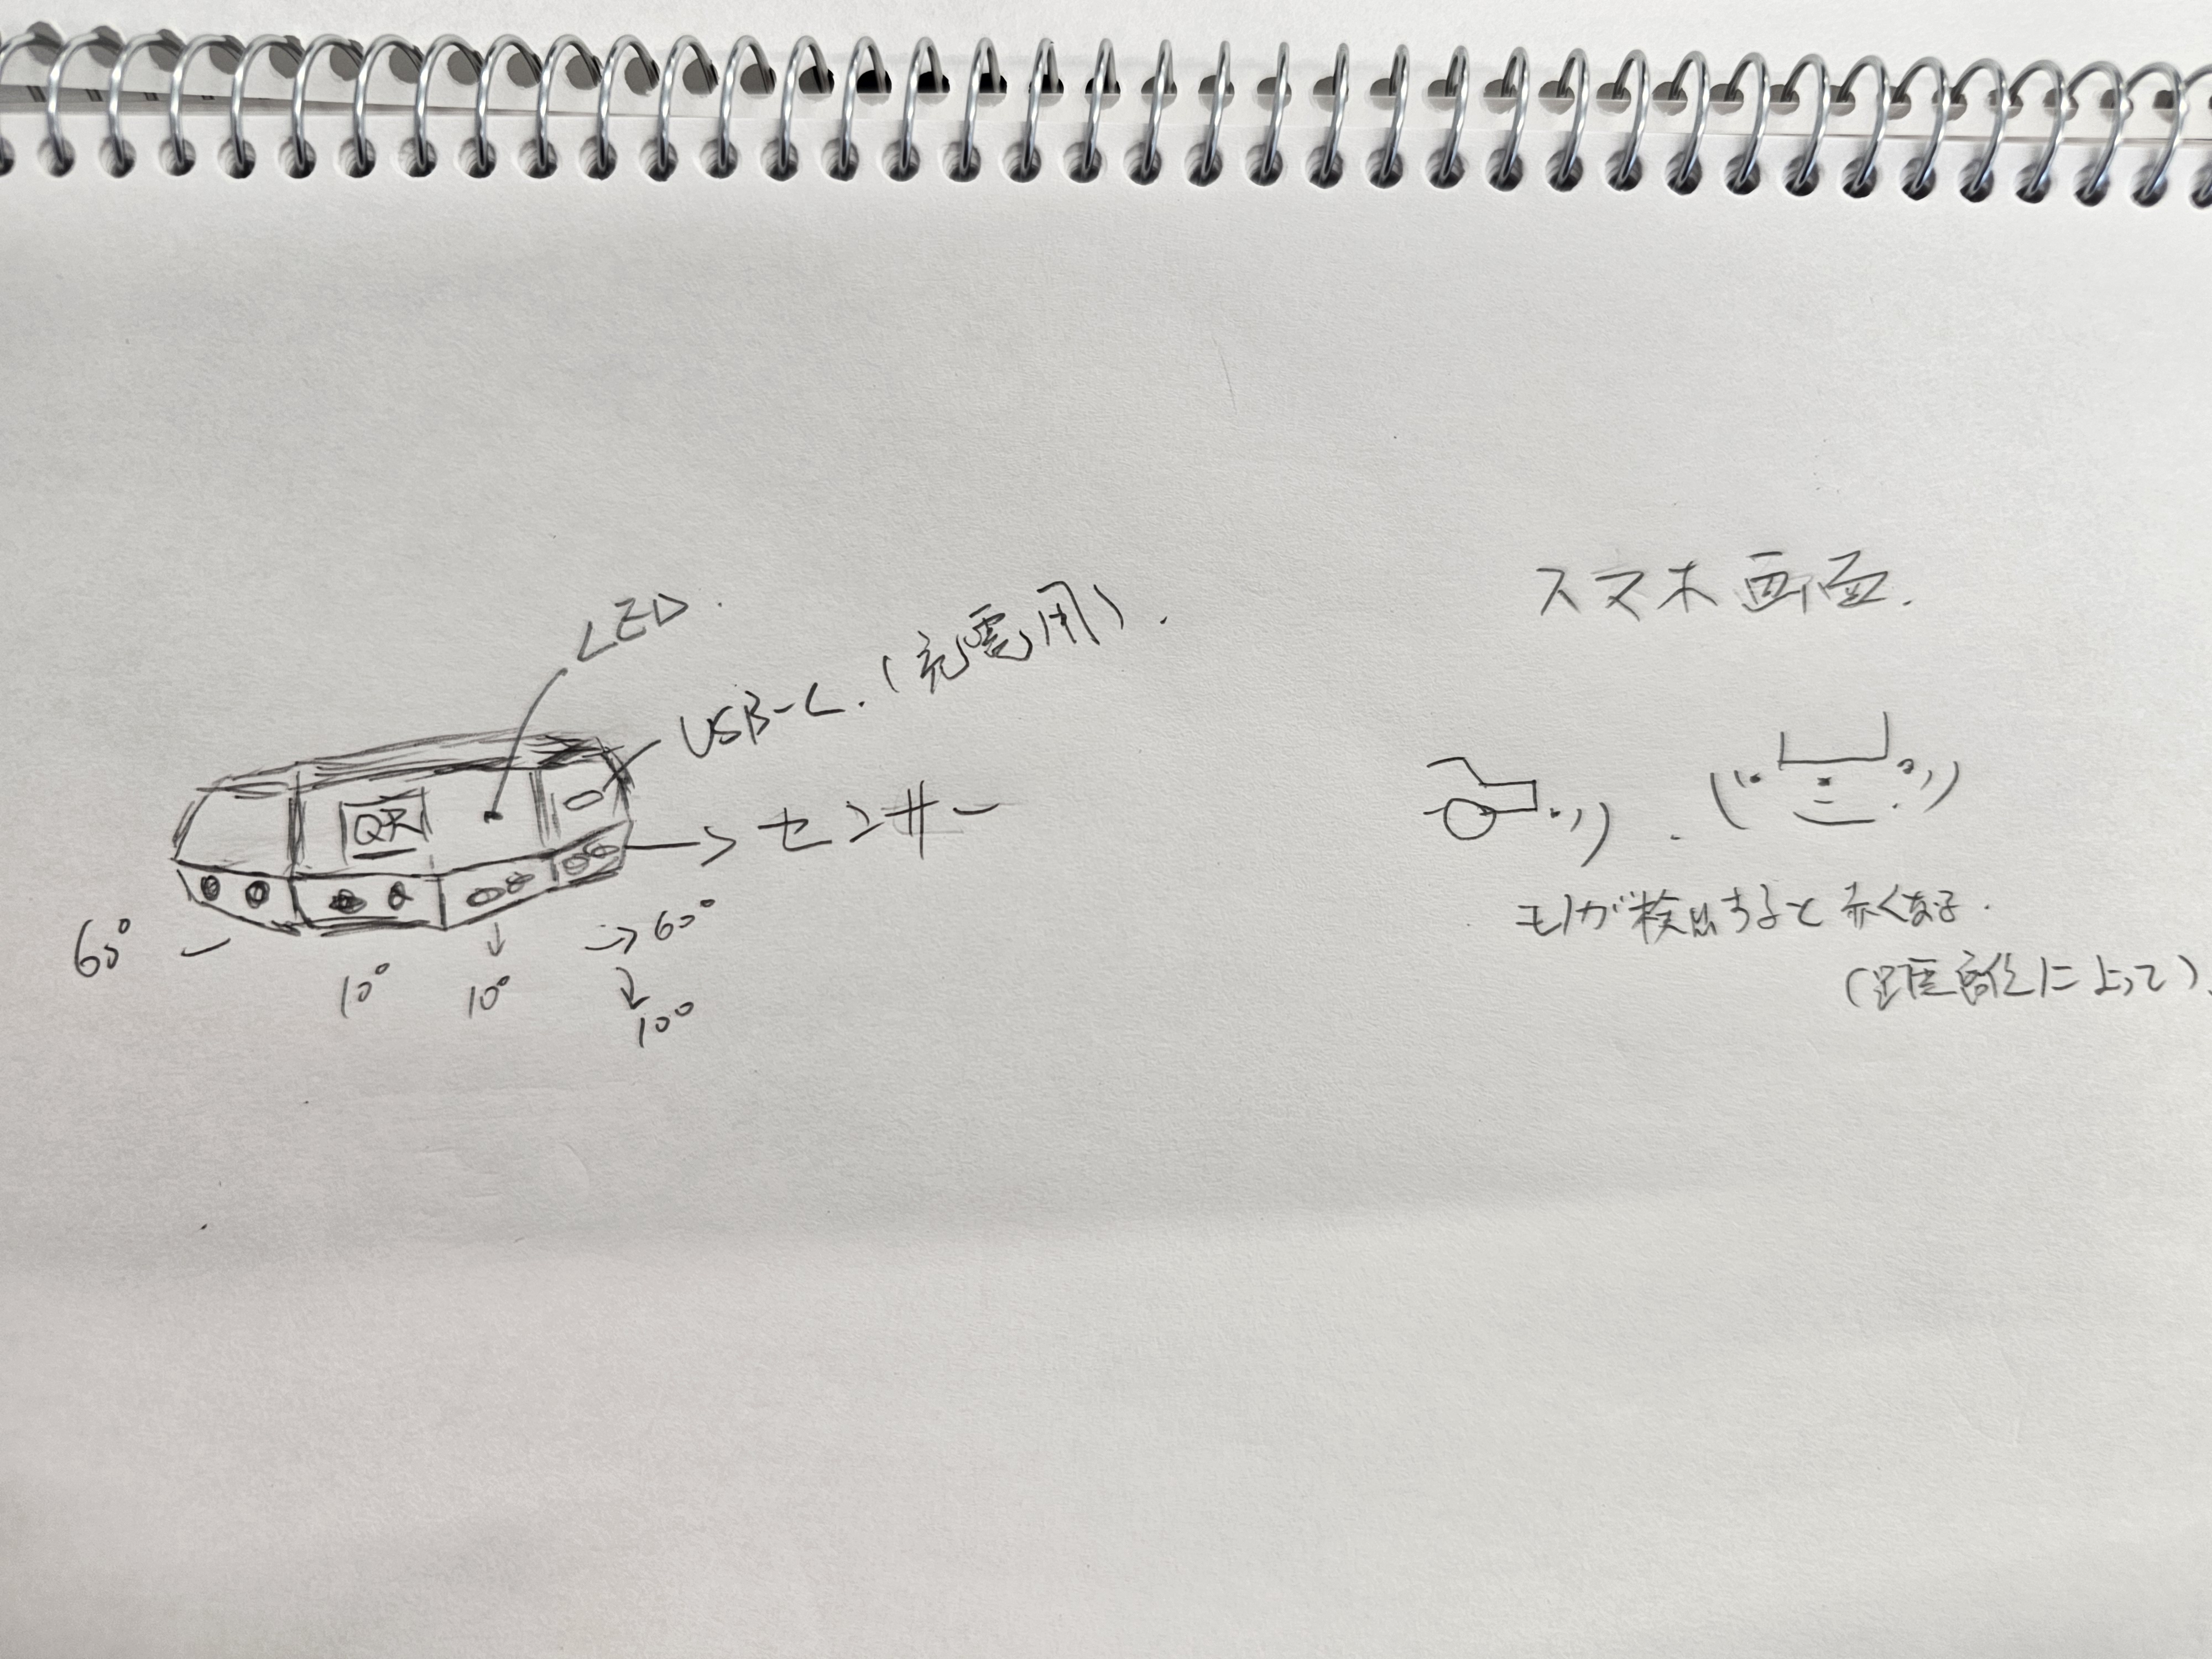
ESP32×1、HC-SR04×4、18650リチウム電池×1、MT3608昇圧モジュール×1
左右2つの新しいセンサーを追加し、各センサーを下方に10°、左右センサーを60°傾けて死角と誤差を軽減。
電源は18650リチウム電池に変更し、繰り返し使用に対応。
電源は18650リチウム電池に変更し、繰り返し使用に対応。
磁石でナンバープレートに装着する場合、設置面が垂直でないことが多く、測定精度に影響を与える可能性がある。
更新2(2025-05-19)
傾斜角センサーの追加
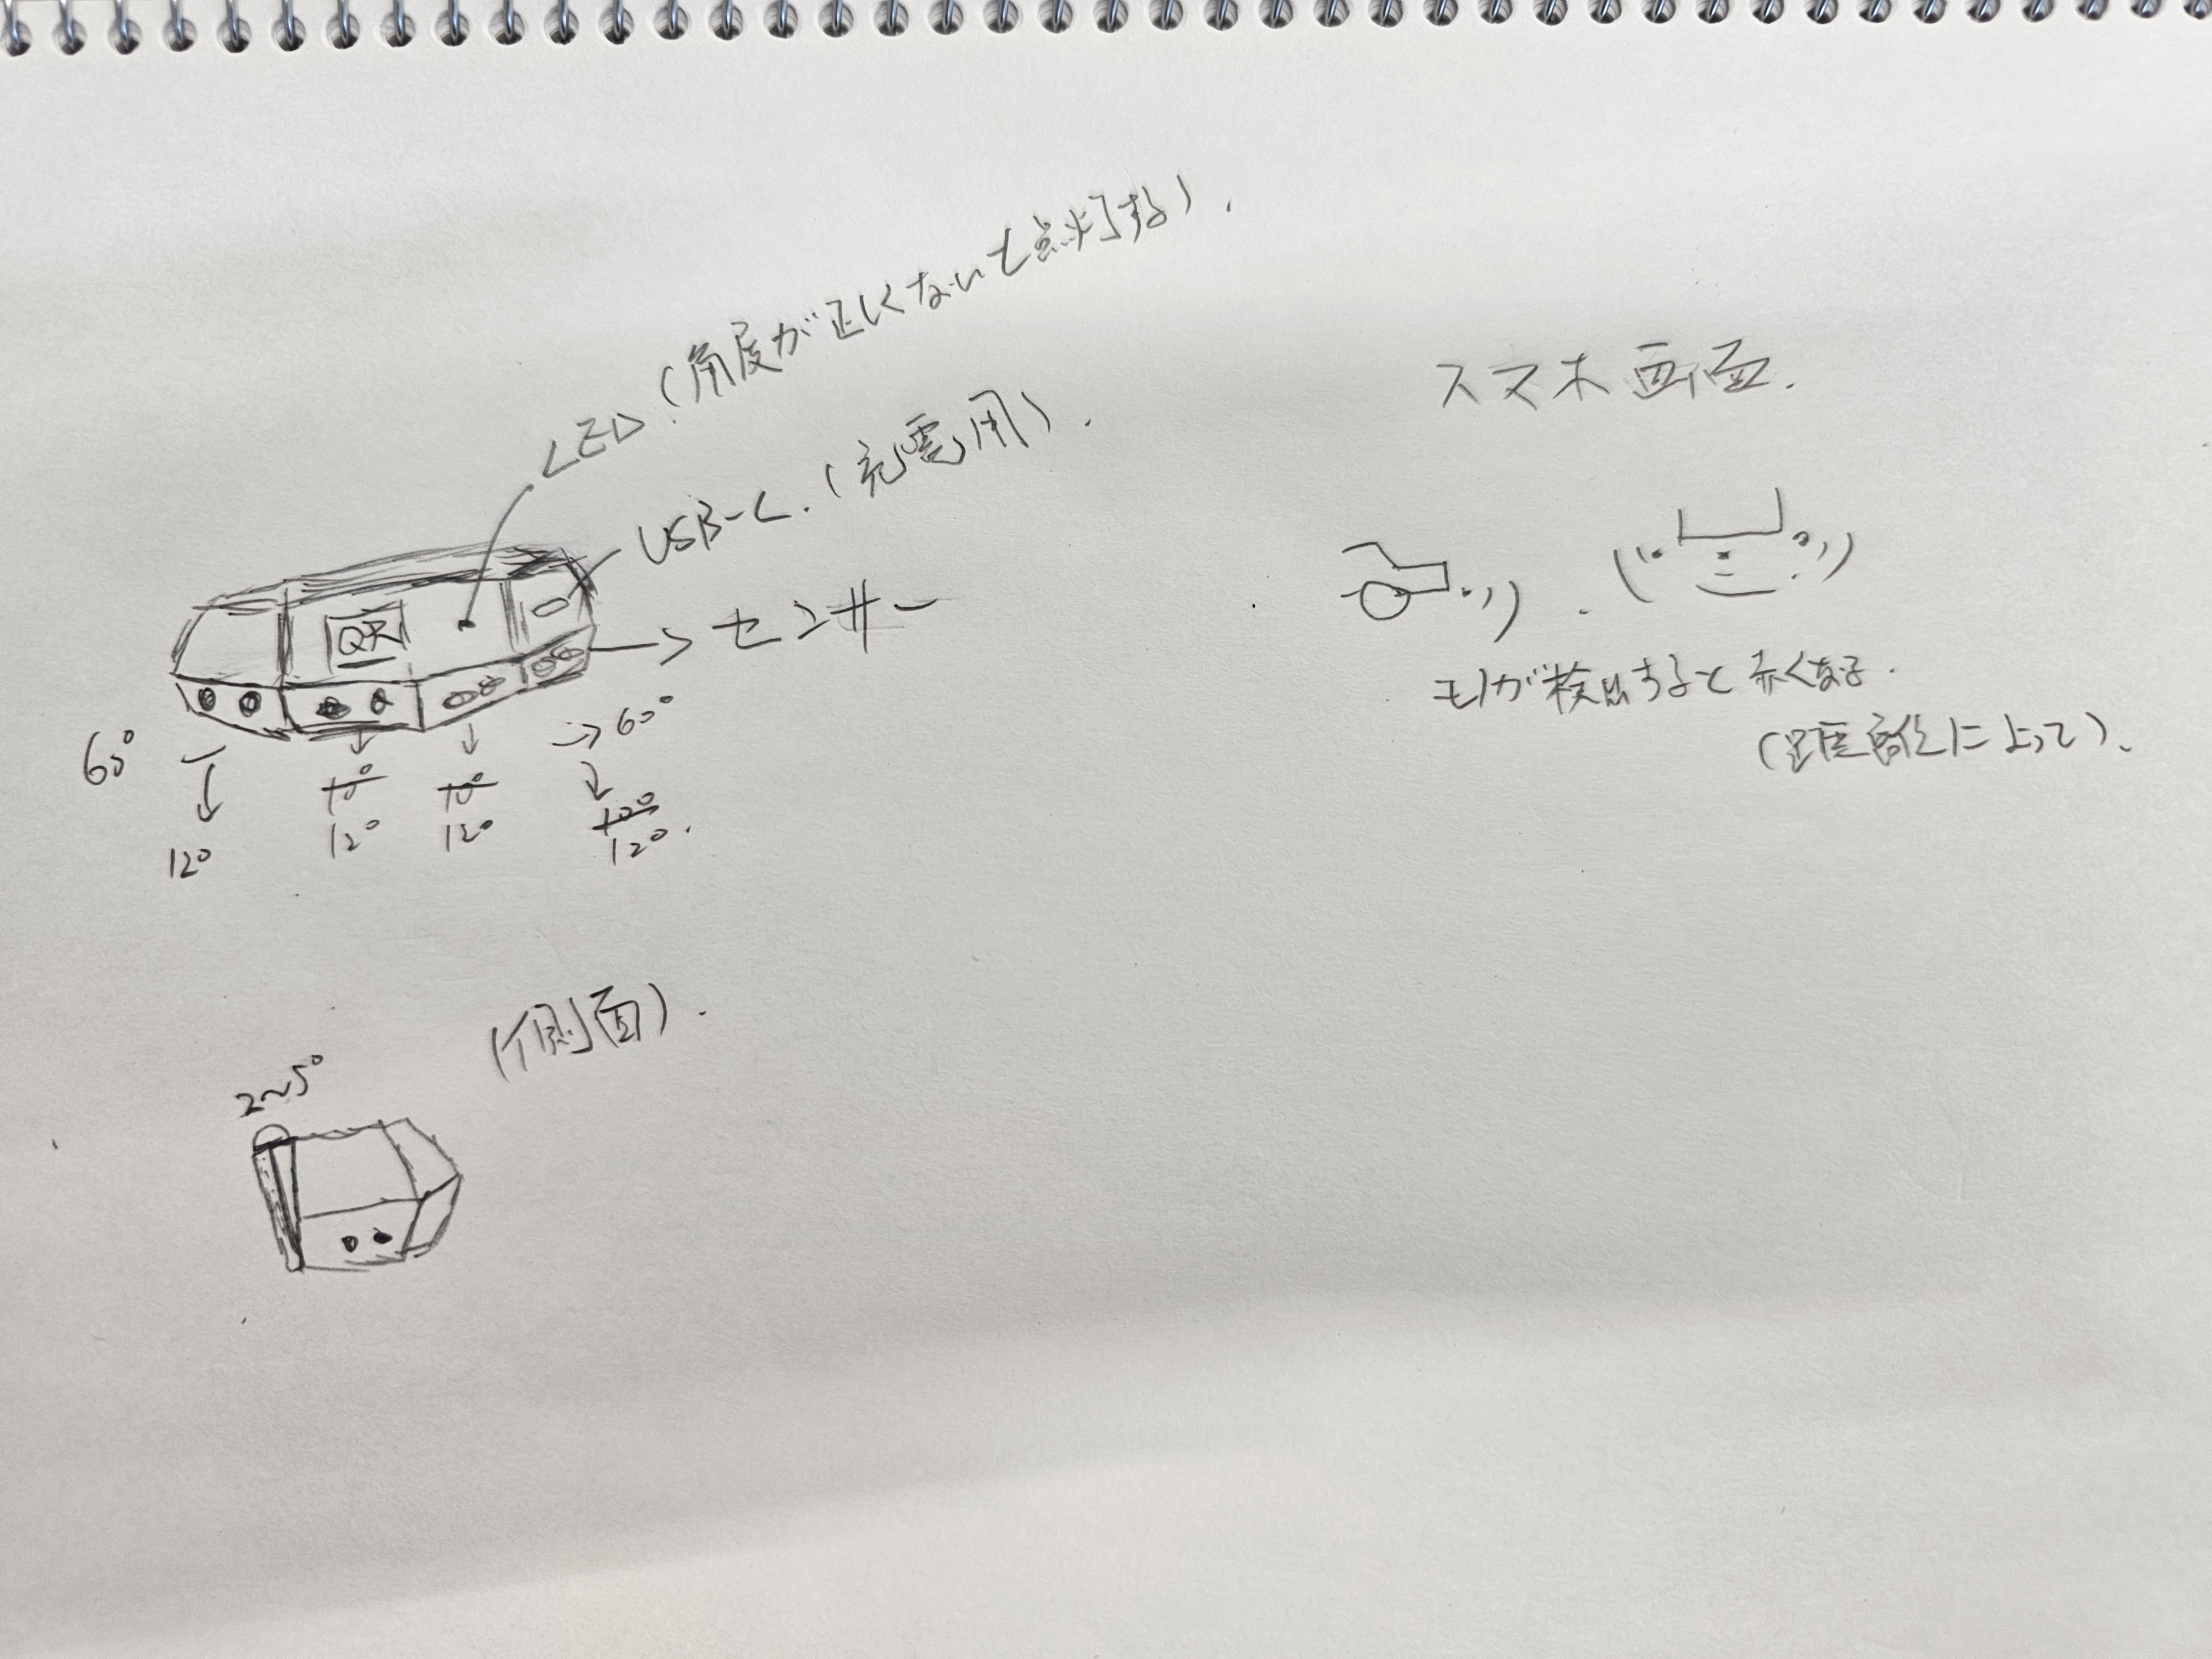
ESP32×1、HC-SR04×4、18650リチウム電池×1、MT3608昇圧モジュール×1、MPU6050三軸加速度センサー×1
取り付け角度を確認するために傾斜センサーを追加。下向きの角度も12°に変更し、測定精度を向上。
更新3(2025-05-19)
センサーをRCWL-1670に変更
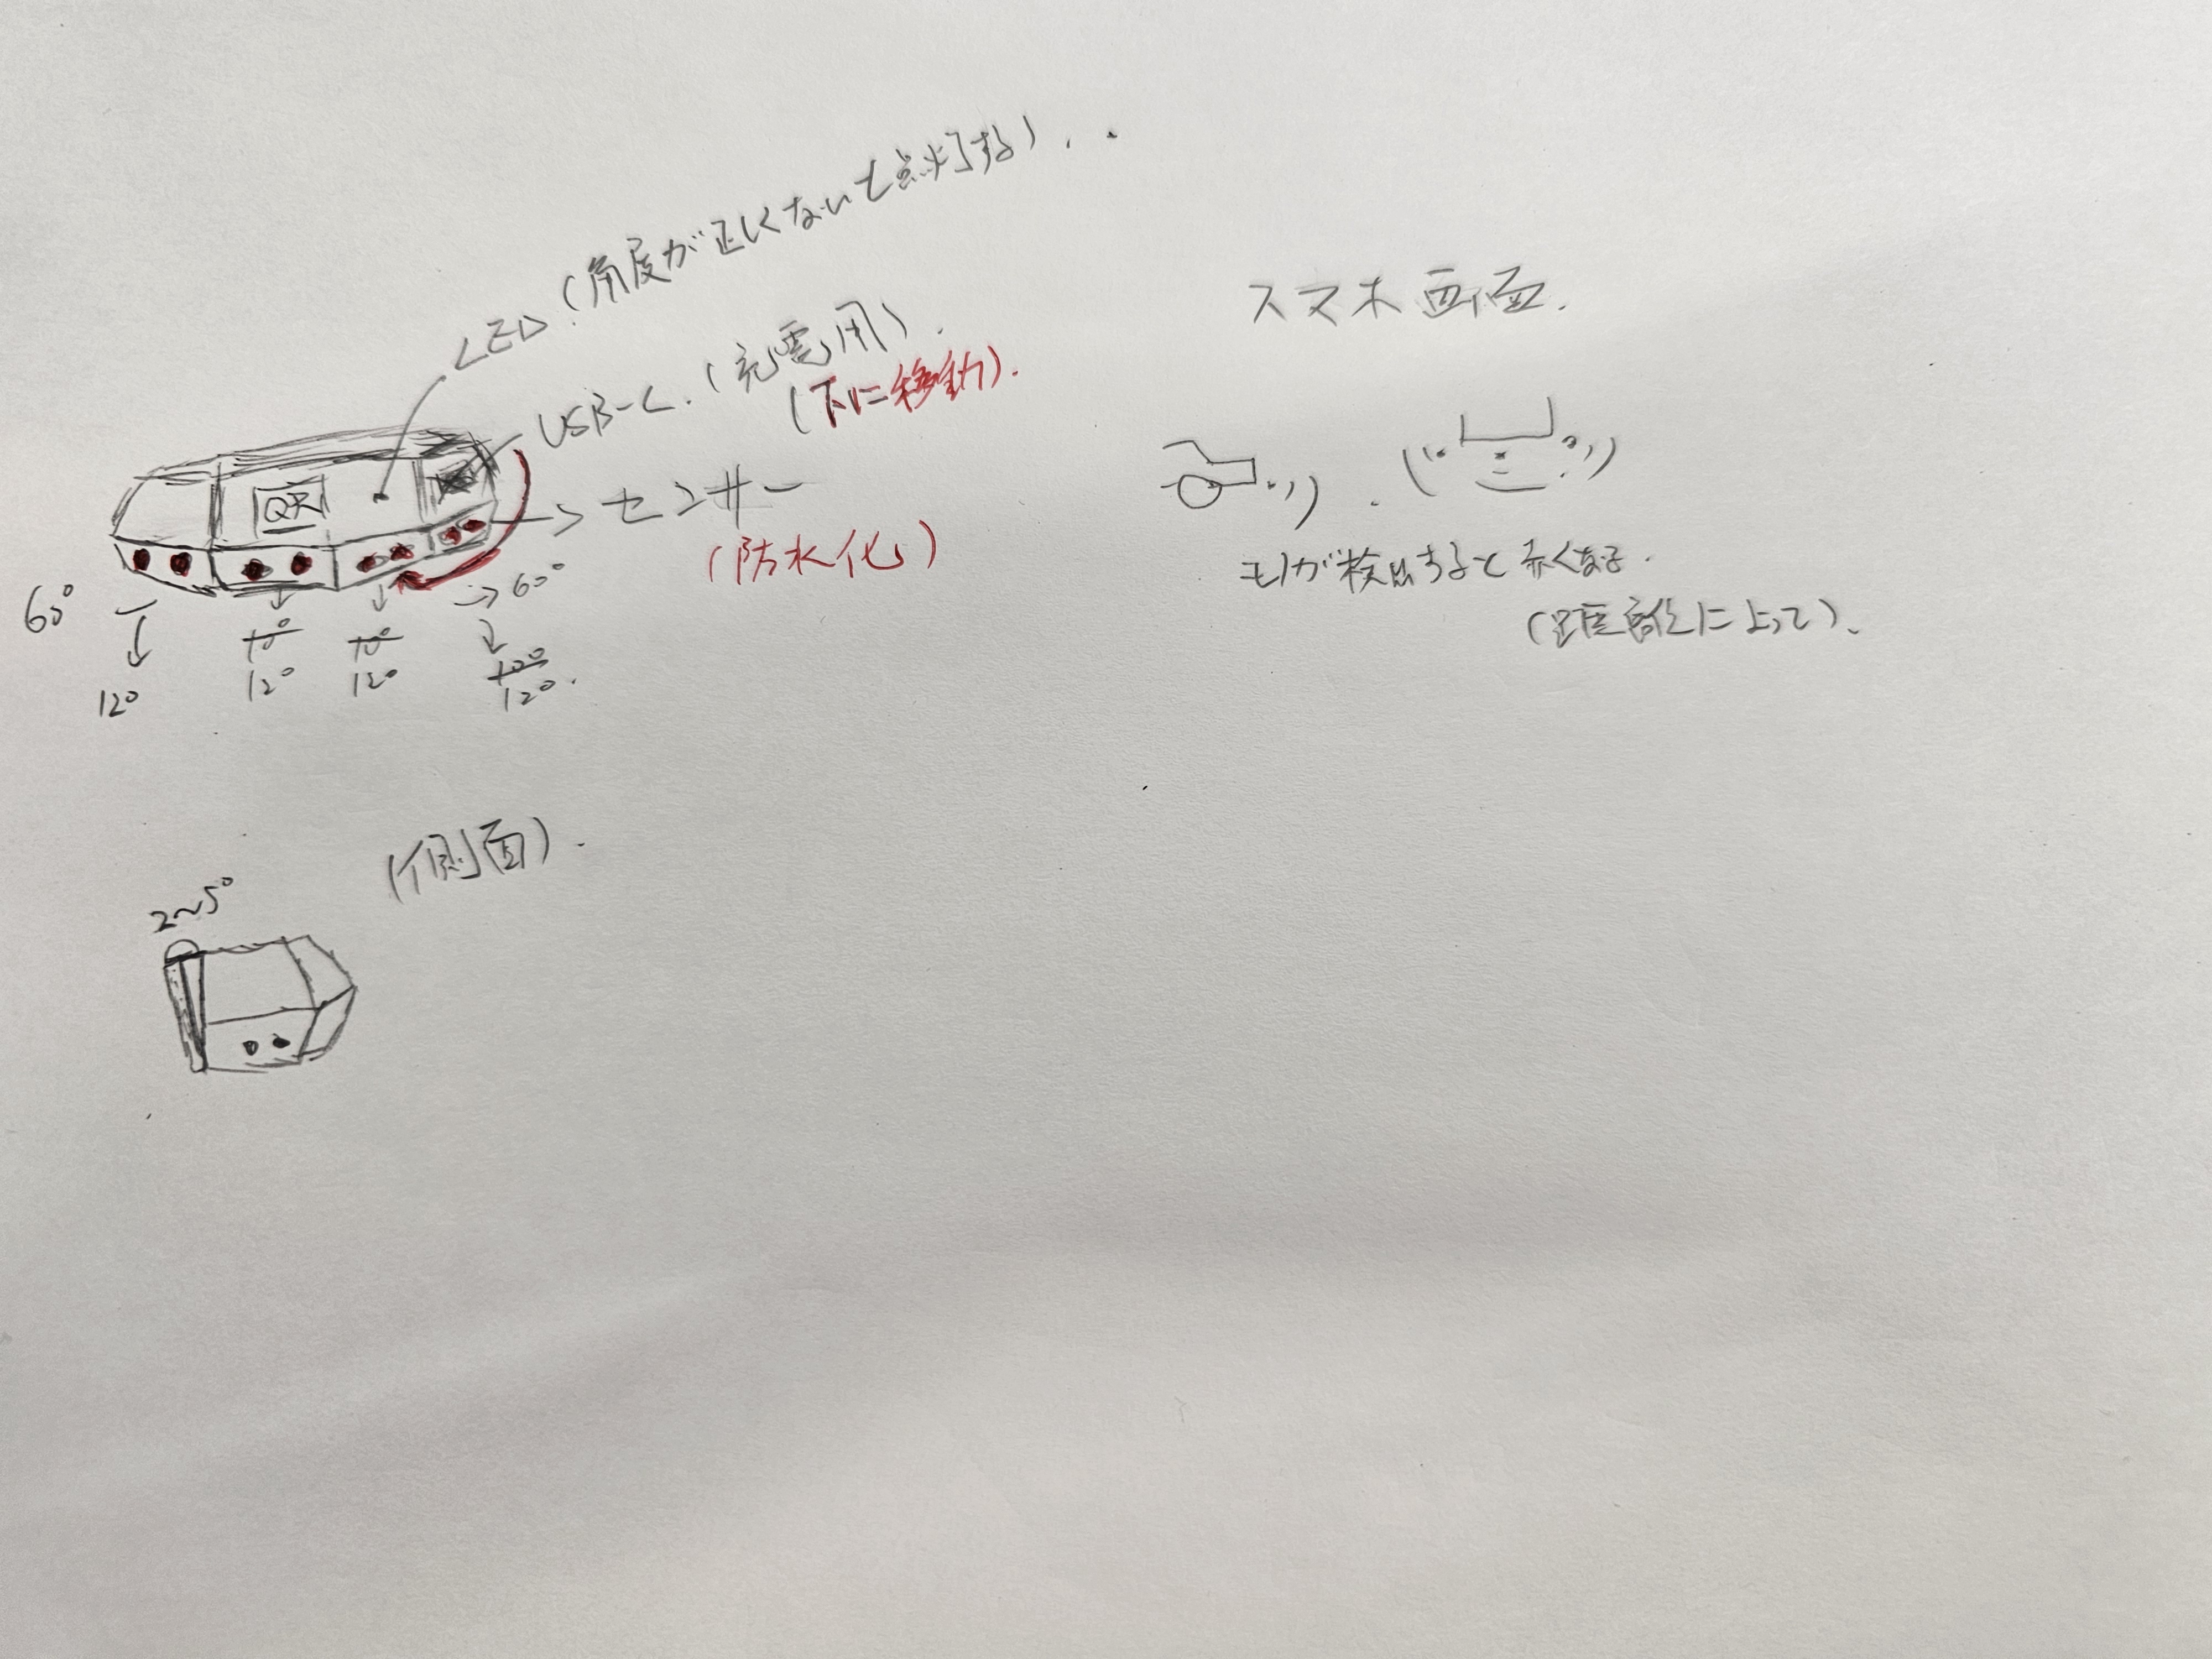
ESP32×1、RCWL-1670×4、18650リチウム電池×1、MT3608昇圧モジュール×1、MPU6050×1
透湿防水膜などを追加設計するよりも、防水型距離センサーに直接置き換える方が簡単で信頼性が高い。
ここまでで、下層の動作ロジックは確定。次は商品化の検討、すなわち“意味を与える工程”へ移る。
更新4(2025-05-20)
ターゲット顧客に合わせた設計詳細化
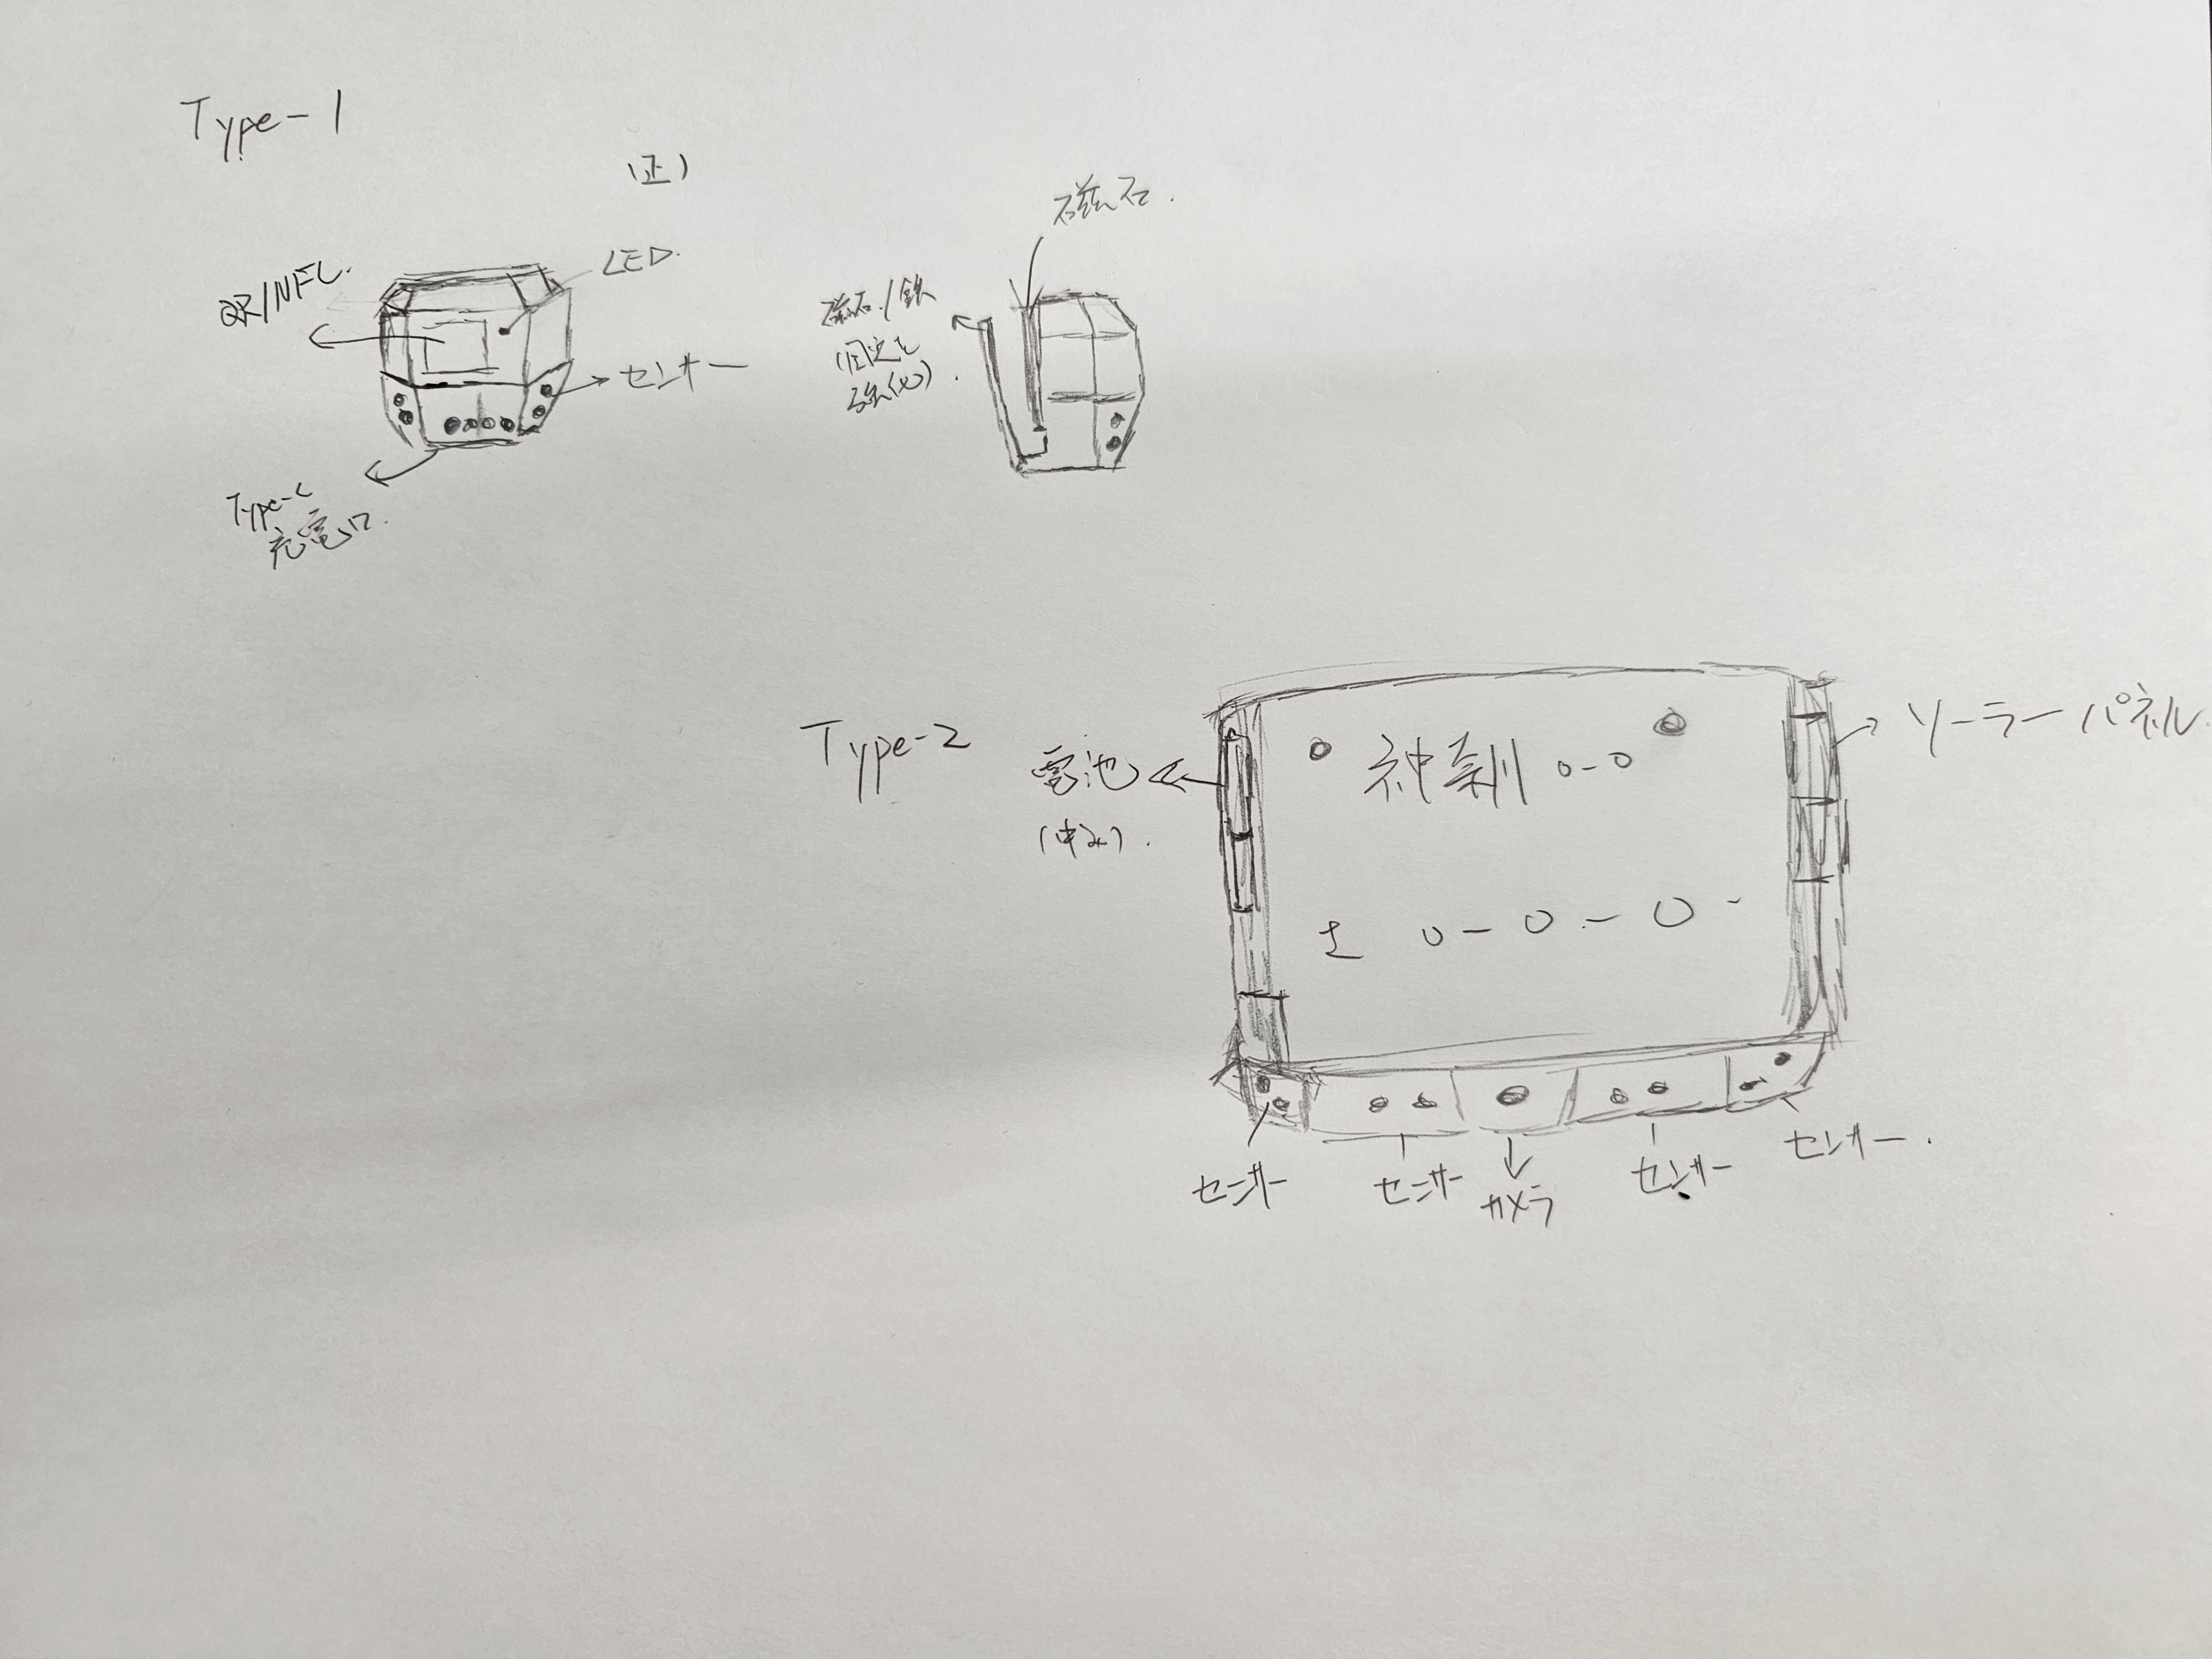
ESP32-S3×1、RCWL-1670×4、18650リチウム電池×2、MT3608×1、MPU6050×1、TP4056充電モジュール×1、18650電池ボックス×1
ESP32-CAM×1、OV2640カメラ×1、RCWL-1670×4、18650リチウム電池×2、MT3608×1、MPU6050×1、TP4056×1、18650電池ボックス×1、5V 60mAソーラーパネル×2、SS14バイパスダイオード×2
ターゲットは、レンタカー利用者や旧型車ユーザーなど一時的にバックレーダーが必要な人(Type-1)と、長期使用を前提に設置したいレンタカー会社(Type-2)。Type-2はソーラー+カメラを搭載可能に。
構造・目標・完成度がかなり高まった。今後は部品の購入、組み立て、筐体設計に進む。
更新5(2025-05-21)
センサーをRCWL-1655+防水超音波センサへ変更
ESP32-S3×1、防水超音波センサ×4、RCWL-1655×4、18650×2、MT3608×1、MPU6050×1、TP4056×1、18650電池ボックス×1
ESP32-CAM×1、OV2640×1、防水超音波センサ×4、RCWL-1655×4、18650×2、MT3608×1、MPU6050×1、TP4056×1、18650電池ボックス×1、5V 60mAソーラーパネル×2、SS14×2
RCWL-1655+防水超音波センサはコストが安く、構造が安定し、複雑な環境下でも優れたパフォーマンスを発揮できる(と予想される)。
更新6(2025-06-03)
Type-1の初期組立とテスト
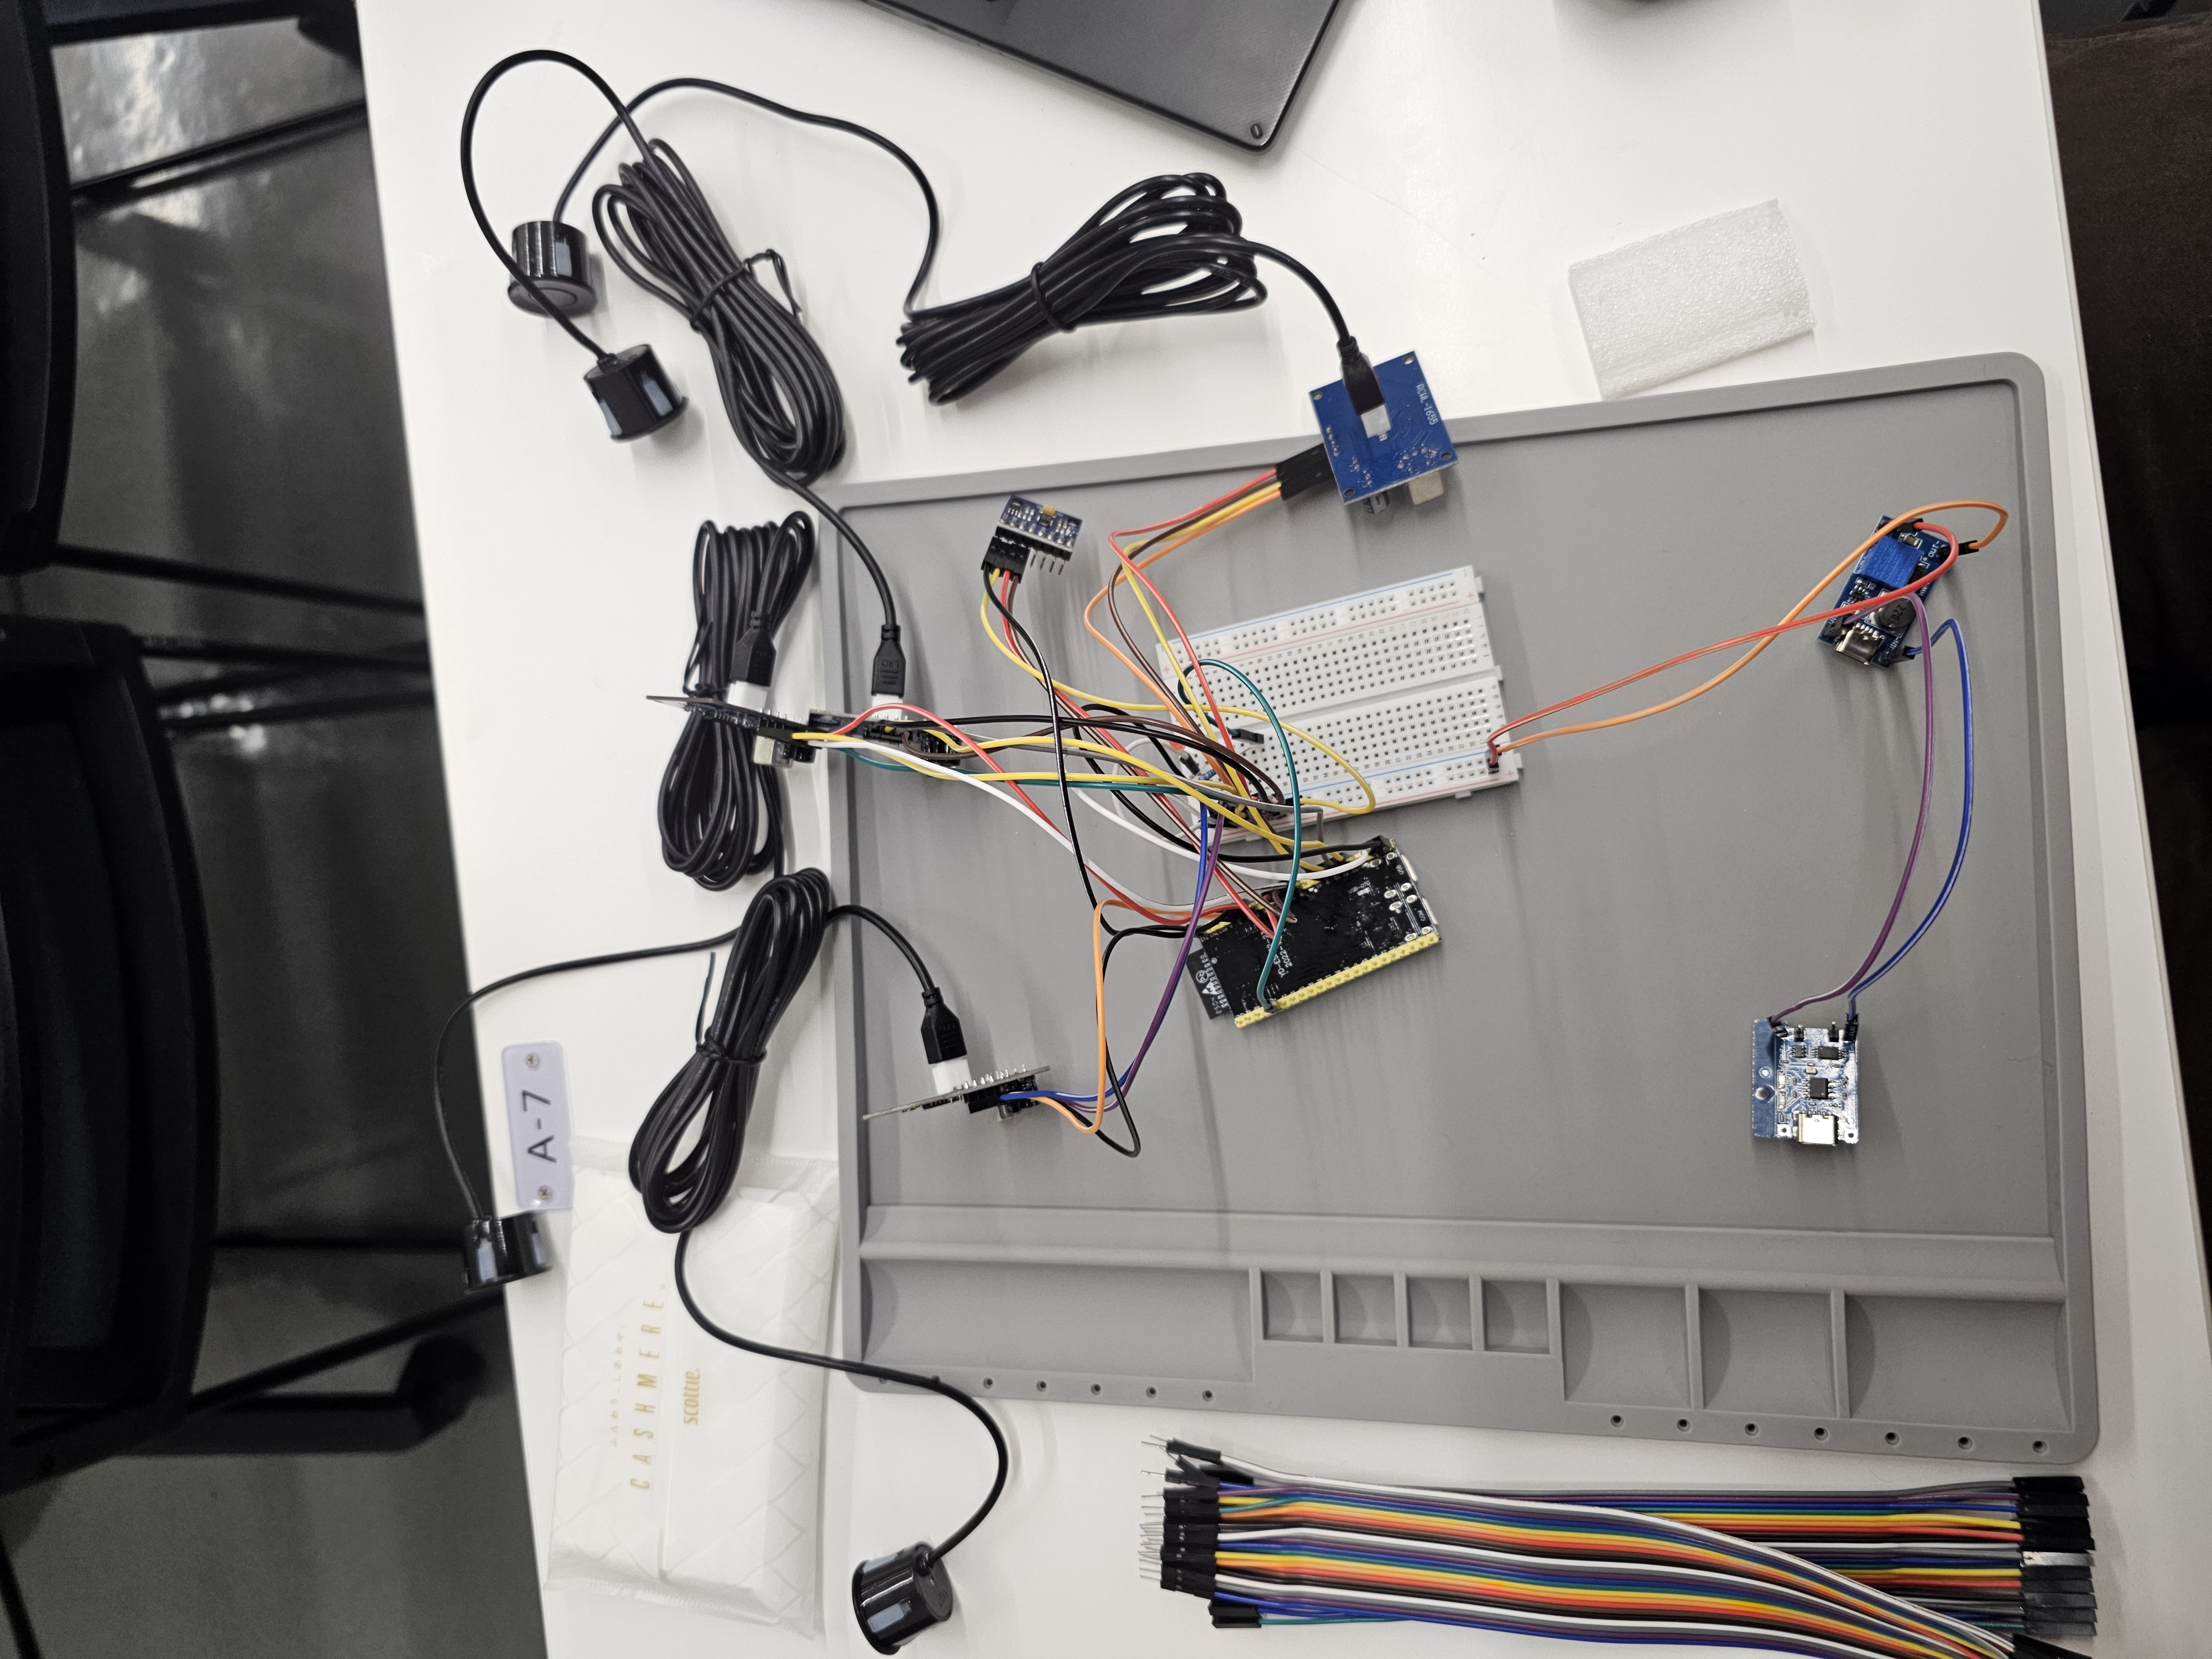
USB-UART変換器の購入忘れ、ソーラーパネルの取り付け方法に未解決な点があったため、本日は進捗を一時停止
更新7(2025-06-09)
Type-1にリチウム電池モジュールを接続と接続テスト
Type-2の部品組み立て。
Type-2の部品組み立て。
更新8(2025-06-16)
Type-2の接続テストを完了し、接続方式の検討と最適化を実施
変更なし
今週の進捗は停滞。最大の問題点は、購入したESP32-CAMモジュールに付属していたカメラがESP32-CAMに対応していなかったことである。
新しいカメラモジュールを購入したが、到着までに約2週間かかる見込み。
来週は、スマートフォン用のフロントエンド開発や、外装設計・製作の事前準備に重点を置くことで、最終成果物の完成度を確保する予定。
新しいカメラモジュールを購入したが、到着までに約2週間かかる見込み。
来週は、スマートフォン用のフロントエンド開発や、外装設計・製作の事前準備に重点を置くことで、最終成果物の完成度を確保する予定。
更新9(2025-06-23)
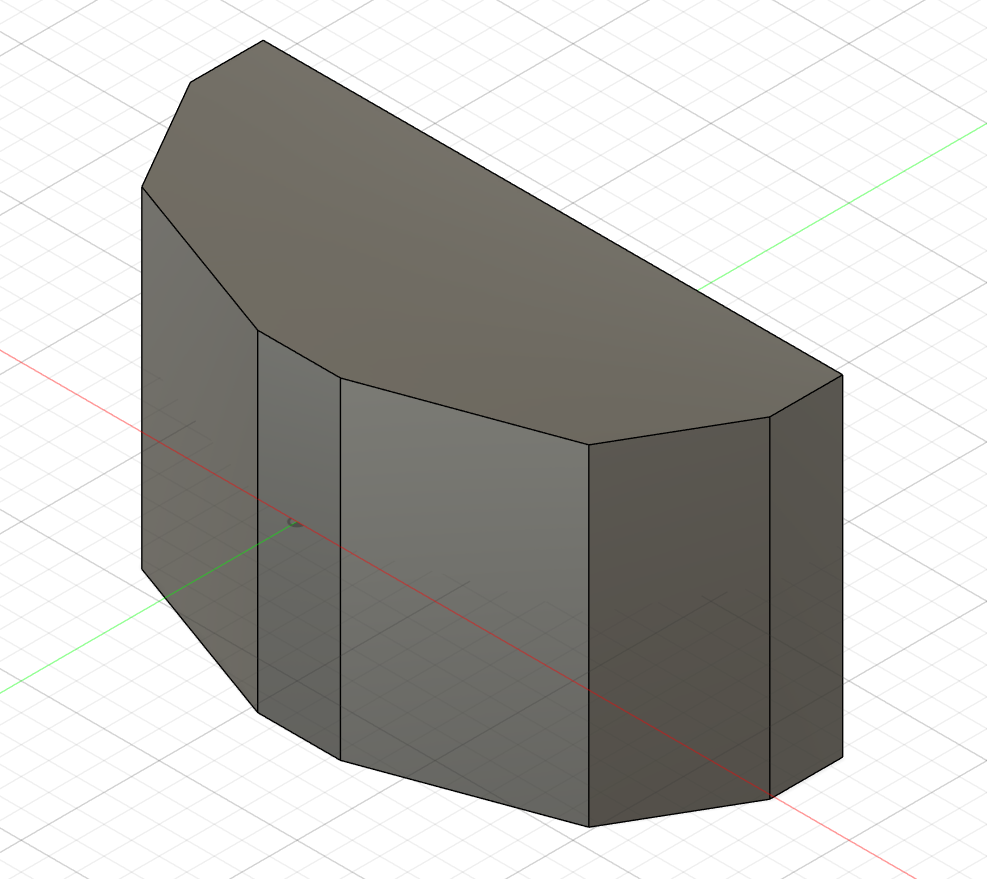
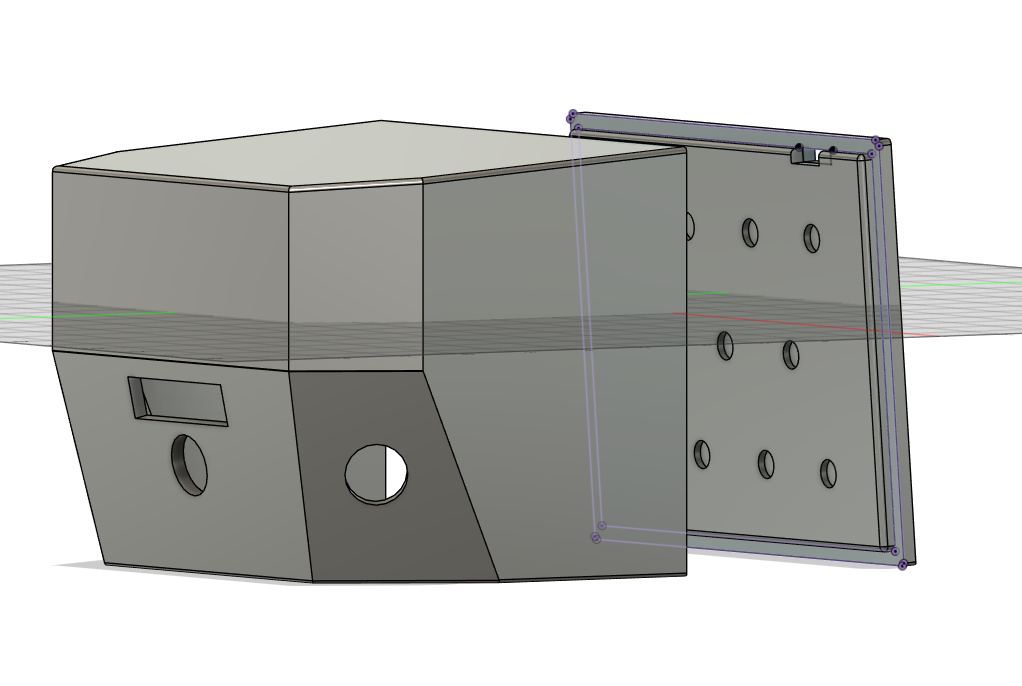
外装ケースのモデリングを完了
最初は2種類の異なるバージョンの試作品を製作する予定だったが、モデリングの途中で使用中の3Dプリンタでは大型部品の出力が困難であることに気づいたため、最終的な設計案を統合することにした。
最終デザインは、3つの超音波センサーとカメラを基盤とし、磁石で取り付ける形式の外付けバックレーダーとする。
最終デザインは、3つの超音波センサーとカメラを基盤とし、磁石で取り付ける形式の外付けバックレーダーとする。